글의 목적
- 이 글은 VIO 오차 데이터를 상관·편상관으로 분석하는 방법을 소개하기 위한 것으로, 예제 데이터(6회 비행)만으로는 결론을 내리지 않는다.
- 예제 데이터는 6회 비행뿐이라 결론을 내리기 위한 것이 아니다. 오히려 작은 데이터에서 분석 결과가 어떻게 오해될 수 있는지를 보여주는 데 초점을 둔다.
데이터 셋
- (이름/출처) #TII-RATM-Drone-Racing / #Voxel51 (CC BY 4.0)
- (데이터셋) 4개의 게이트가 설치된 실내 트랙에서 쿼드콥터 드론이 타원(Ellipse) 및 레미니스케이트(Lemniscate, 8자 모양) 경로를 비행하며 수집한 로보틱스 데이터셋
- 하드웨어 구성으로는 어지아이(Fisheye) 카메라 이미지와 500Hz의 고주파수 IMU(관성측정장비) 센서 값이 포함되어 있으며, 모션 캡처 시스템을 통해 방 전체의 비행 궤적(Ground Truth, 정답 좌표)을 기록
- 원래 rosbag2 형태로 공개된 원본 데이터를 컴퓨터 비전 라이브러리인 FiftyOne의 네이티브 멀티모달 포맷인 MCAP(.mcap) 에피소드 형태로 변환하여 제공
- (변경 사항) 본문의 표와 그래프는 위 데이터에서 필자가 지표를 추출·가공한 것임
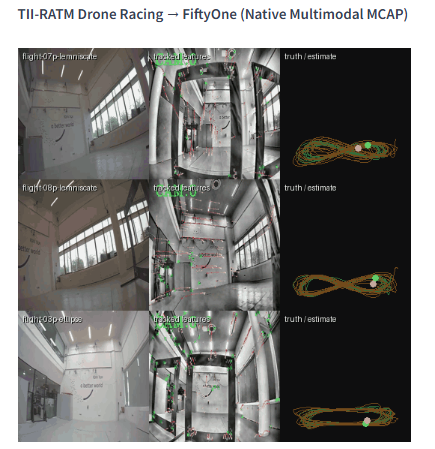
연구 배경 및 방법
- (연구 배경) 고속 드론 레이싱 환경에서 시각-관성 주행계(VIO)의 정밀도는 자율주행의 성패를 가르는 핵심 요소이다.
- (분석 대상) TII-RATM 데이터셋에 포함된 OpenVINS 추정 궤적과 모션캡처 기준 궤적의 오차를, 비행 시간·속도와 연결해 분석하는 방법을 소개한다.
실험 및 분석
- 로드된 비행 세션 전반에서 OpenVINS 알고리즘은 안정적인 추정 성능을 보여주고 있다.
- 전체 에피소드의 평균적인 위치 추정 오차(RMSE)는 약 0.8818m 수준이다.
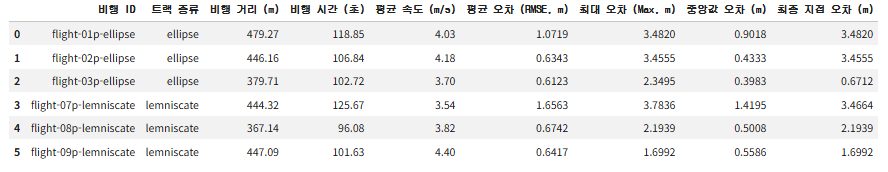
- 초록색 바(RMSE)는 전반적인 필터의 주행 유지 정밀도를 뜻하고, 빨간색 바(Max)는 순간적으로 궤적이 튀어 비행 드론이 벽이나 게이트에 박힐 뻔한 위험 한계선 수치를 뜻한다.
- flight-07p-lemniscate처럼 두 바가 모두 높게 솟구친 세션은 왜 그런 문제가 생겼는지 상관계수를 뜯어보며 원인을 좁혀갈 수 있다.
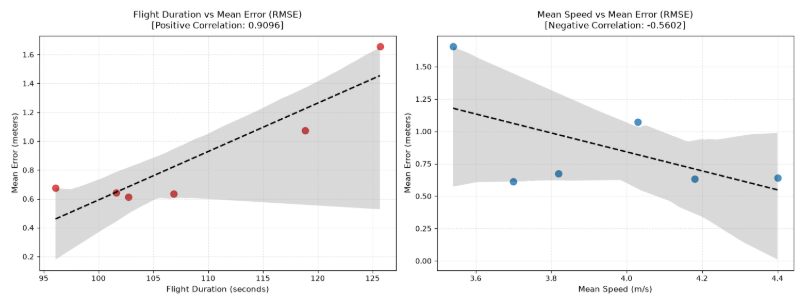
- (비행 시간 (초)과 평균 오차의 관계) 이 값이 높은 양수(예: 0.6 이상)라면, 누적 오차(Drift) 제어가 부족하여 비행 시간이 길어질수록 슬라이딩 현상이 심해진다는 의미이다.
- (평균 속도 (m/s)와 평균 오차의 관계) 이 값이 높은 양수라면, 카메라가 고속 주행 시 발생하는 '모션 블러(Motion Blur)' 현상 때문에 시각 특징점을 유실하여 OpenVINS 필터가 흔들렸음을 유추할 수 있다.

(핵심 질문) 비행 시간을 고정했을 때도 '속도가 빠를수록 오차가 크다/작다'는 관계가 유지되는가?
- 단순상관과 편상관의 부호(+/-)가 바뀐 경우 애초의 상관이 비행 시간이라는 교란변수 때문이었을 가능성이 크다. 즉 '속도가 오차를 유발한다'는 주장은 근거가 약해진다.
- 부호는 같은데 크기(절댓값)가 크게 줄어든 경우 비행 시간이 관계의 일부를 설명하지만, 속도 자체의 독립적 효과도 남아있다는 뜻이다.
- 거의 변화가 없는 경우 비행 시간과 무관하게 속도(또는 거리)가 오차에 독립적으로 영향을 준다는, 상대적으로 강한 근거이다.
- p-value: n=6이라 p<0.05를 넘기 어려울 수 있다.
궤적 유형(ellipse vs lemniscate)을 통제한 분석
- flight-07p-lemniscate처럼 유독 오차가 큰 비행이 있다. 궤적 형태 자체가 교란변수일 수도 있으니, 범주형 변수는 더미코딩 후 같은 방식으로 통제할 수 있다.
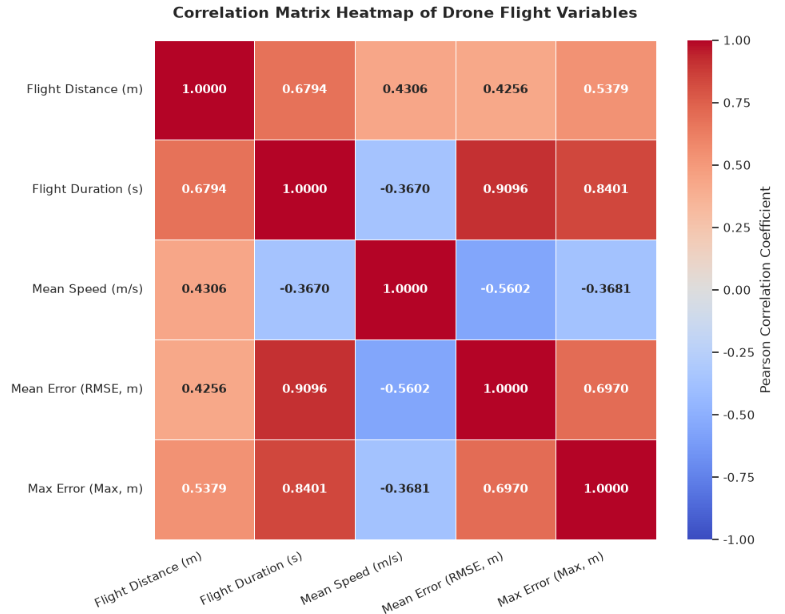
상관계수 히트맵 (Correlation Heatmap)
- 어떤 변수끼리 강하게 결합되어 있는지(예: 비행시간-오차 구간의 짙은 색상)를 직관적으로 보여주어 논문의 시각적 완성도를 높여준다.
728x90
'무기체계와 소프트웨어 > 무기체계와 데이터&상호운용성' 카테고리의 다른 글
| 소형 드론 RCS 분석 (0) | 2026.09.17 |
|---|---|
| 정보화 & 상호운용성 법령 및 지침 (0) | 2023.10.28 |
| 데이터 표준화 (0) | 2023.10.23 |
| 유령함대 Ghost fleet (0) | 2023.10.22 |
| 미 해군 잠수함 LTS(Life Time Support) 정비 (0) | 2023.09.23 |


